| Actuator force range a0 | -80 to 80 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a0; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-80 80"” |
| Actuator force range a1 | -80 to 80 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a1; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-80 80"” |
| Actuator force range a2 | -40 to 40 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a2; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-40 40"” |
| Actuator force range a3 | -40 to 40 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a3; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-40 40"” |
| Actuator force range a4 | -9 to 9 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a4; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-9 9"” |
| Actuator force range a5 | -9 to 9 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a5; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-9 9"” |
| Actuator force range a6 | -9 to 9 N·m | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; actuator a6; forcerange set in default class | sim-model | raw.githubusercontent.com 2026-11-08“forcerange="-9 9"” |
| Joint range right j0 | -3.0503 to 3.0503 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j0 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j0" class="large_joint" range="-3.0503 3.0503"” |
| Joint range right j1 | -3.8095 to 2.2736 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j1 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j1" class="large_joint" range="-3.8095 2.2736"” |
| Joint range right j2 | -3.0426 to 3.0426 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j2 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j2" class="medium_joint" range="-3.0426 3.0426"” |
| Joint range right j3 | -3.0439 to 3.0439 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j3 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j3" class="medium_joint" range="-3.0439 3.0439"” |
| Joint range right j4 | -2.9761 to 2.9761 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j4 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j4" class="small_joint" range="-2.9761 2.9761"” |
| Joint range right j5 | -2.9761 to 2.9761 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j5 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j5" class="small_joint" range="-2.9761 2.9761"” |
| Joint range right j6 | -4.7124 to 4.7124 rad | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; joint right_j6 | sim-model | raw.githubusercontent.com 2026-11-08“name="right_j6" class="small_joint" range="-4.7124 4.7124"” |
| Link mass base | 2.0687 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body base | sim-model | raw.githubusercontent.com 2026-11-08“<body name="base" childclass="sawyer"> <inertial mass="2.0687"” |
| Link mass head | 1.5795 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body head | sim-model | raw.githubusercontent.com 2026-11-08“<body name="head" pos="0 0 0.2965"> <inertial mass="1.5795"” |
| Link mass right l0 | 5.3213 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l0 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l0" pos="0 0 0.08"> <inertial mass="5.3213"” |
| Link mass right l1 | 4.505 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l1 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l1" pos="0.081 0.05 0.237" quat="1 -1 1 1"> <inertial mass="4.505"” |
| Link mass right l2 | 1.745 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l2 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l2" pos="0 -0.14 0.1425" quat="1 1 0 0"> <inertial mass="1.745"” |
| Link mass right l3 | 2.5097 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l3 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l3" pos="0 -0.042 0.26" quat="1 -1 0 0"> <inertial mass="2.5097"” |
| Link mass right l4 | 1.1136 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l4 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l4" pos="0 -0.125 -0.1265" quat="1 1 0 0"> <inertial mass="1.1136"” |
| Link mass right l5 | 1.5625 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l5 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l5" pos="0 0.031 0.275" quat="1 -1 0 0"> <inertial mass="1.5625"” |
| Link mass right l6 | 0.3292 kg | (rethink_robotics_sawyer/sawyer.xml), not a maker datasheet; body right_l6 | sim-model | raw.githubusercontent.com 2026-11-08“<body name="right_l6" pos="0 -0.11 0.1053" quat="0.0616248 0.06163 -0.704416 0.704416"> <inertial mass="0.3292"” |
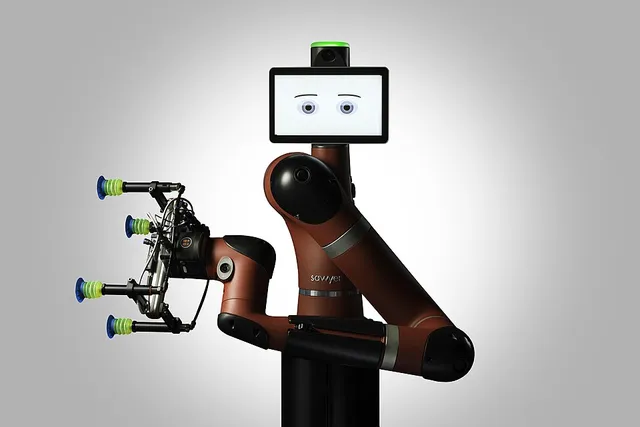 Pixel-art render of the upstream model (MuJoCo Menagerie: rethink_robotics_sawyer/sawyer.xml, Apache-2.0). source · credits Photo: Jeff Green/Rethink Robotics, CC BY 4.0. source · credits
